假设演练:带载轮廓偏差
假设应用演练:说明条件、实际路线和判断方法,非已交付客户案例。
任务与实施方法
任务与本次假设
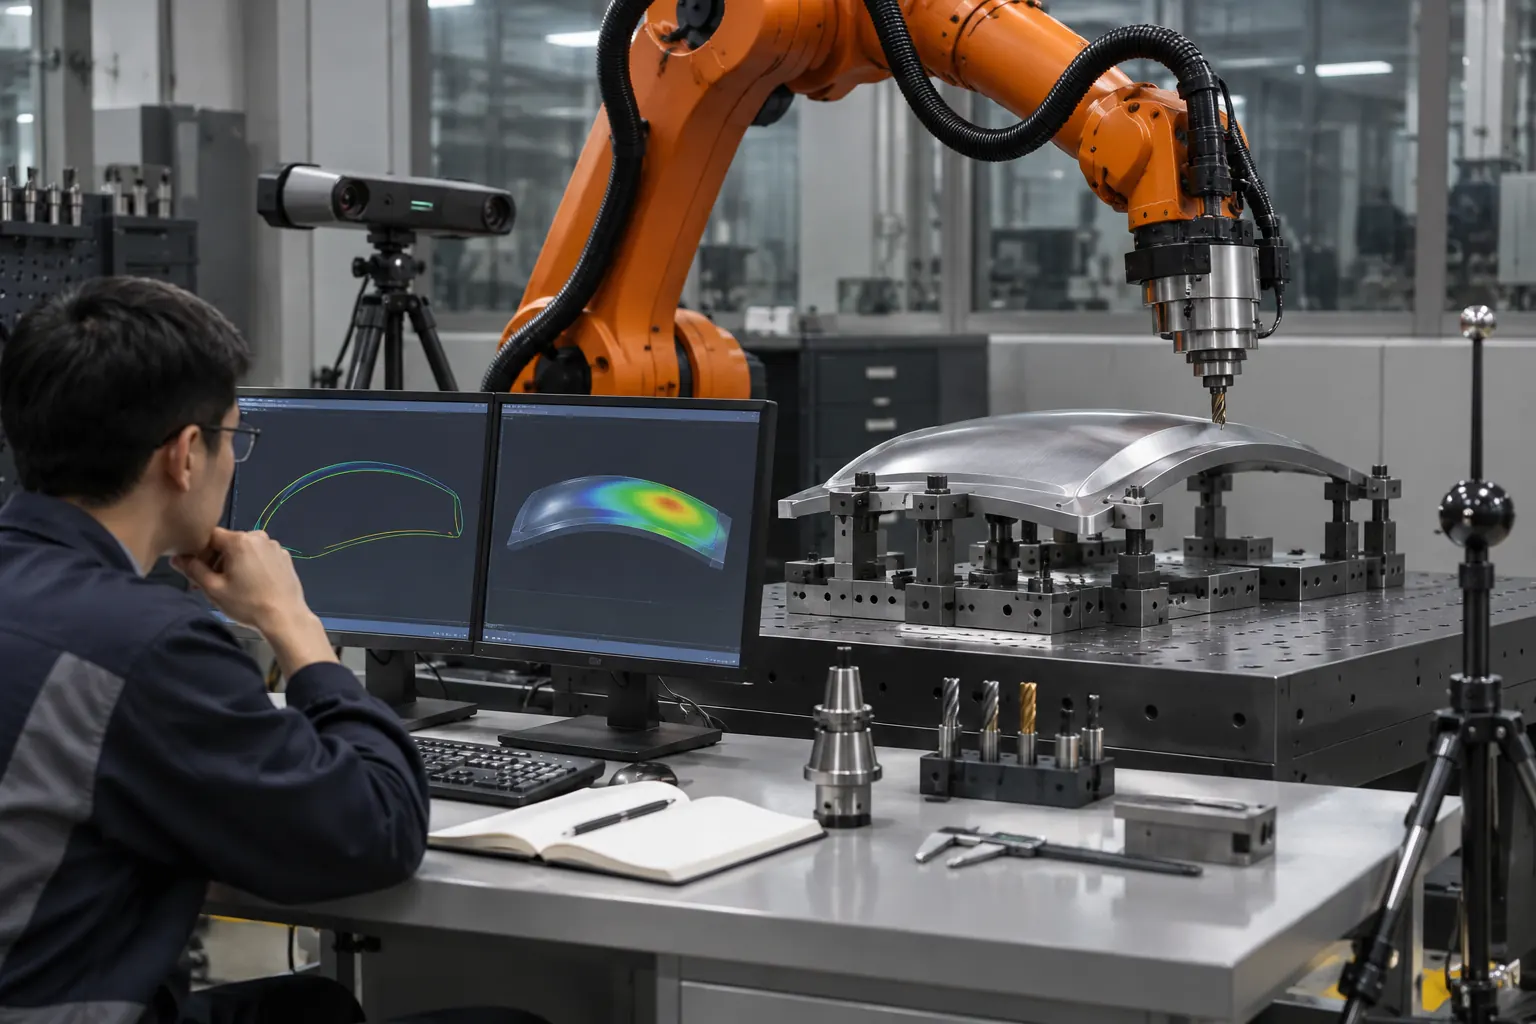
假设一个平面轮廓空载路径可运行,试件切削后某侧偏差增加。演练先保存CAD、CAM、后处理、TCP、工件基准、刀具伸出和对应姿态,测量依据和位置一并记录。这不是客户加工项目,也不是已获得的精度报告。
两条可行路线与取舍
路线一保持材料、刀具和装夹,评审不同姿态与受力方向,研究偏差是否随机械配置变化,代价是需要可比试件与工艺评审。路线二先检查重复装夹和测量基准,避免把工件位移当机器人误差。两者都须在批准试验范围,不用一次全局坐标补偿代替定位原因,也不由空载精度承诺加工质量。
按实际任务执行的方法
关联CAD、CAM、后处理、TCP、工件基准、刀具伸出与实际姿态,将测点和刀纹方向对应。先确认测量方式,再在工艺责任方允许条件下安排单项对照;保留不合格试件,不同时改变材料、刀具、进给和姿态。比较重复装夹的基准变化与同次切削的局部变化,让两个误差来源能被分开解释。
假设推演:用结果作判断
演练假设某方向等效静态刚度100000N/m、载荷100N,简化F/k为1mm;若刚度改为50000N/m则为2mm。该标量计算不是实机动态或精度,却说明受力条件有意义。若实际测量同时出现夹具基准变化,不能把全部偏差归为本体刚度;先返回基准核查,再决定哪条姿态或工艺路线值得继续验证。
重复装夹与单次切削应有各自基准,测量工具与测点明确,避免比较了两个不同定义的轮廓结果。
遇到问题时的分支与退出
若偏差随姿态变化,评审刚度与受力;若重复装夹后基准变化,先查夹具;若随刀具使用累积,检查工具状态。验收需要原始测量、失败试件与变更对照,不能用一次全局补偿或空转视频保证其他姿态、材料和工序。
测量位置与工件基准一起记录,必要时区分重复装夹变化和单次加工变化;没有对应测量就不以表面照片宣称精度。
回到技术条件复核
刀尖路径相同,机械臂关节姿态可能不同,受力和边界也随之变化。相关研究把机器人姿态、工件设置与刚度优化联系起来,[S1]但其模型不能忽略适用条件后变成所有机器通用指标。工具伸出与受力方向一起保留,才能解释为什么某段试件偏差更明显。
开始前的条件
1. 材料刀具姿态及工艺范围
2. CAD到执行和TCP基准版本
3. 装夹、测点与原始试件结果
判断依据与资料
具体判断条件
- 空载与带载结论不混用
- 基准与受力影响尽量分离
- 算例不冒充型号性能或工艺保证
原始资料阅读
Optimization of Robot Posture and Workpiece Setup in Robotic Milling With Stiffness Threshold
https://doi.org/10.1109/TMECH.2021.3068599
Accuracy Degradation Analysis for Industrial Robot Systems
https://www.nist.gov/publications/accuracy-degradation-analysis-industrial-robot-systems
从一个具体需求,开始下一步。
产品、场景、条件与期望结果,我们一起梳理。