机器人铣削加工方案/ 加工机器人本体
加工机器人本体
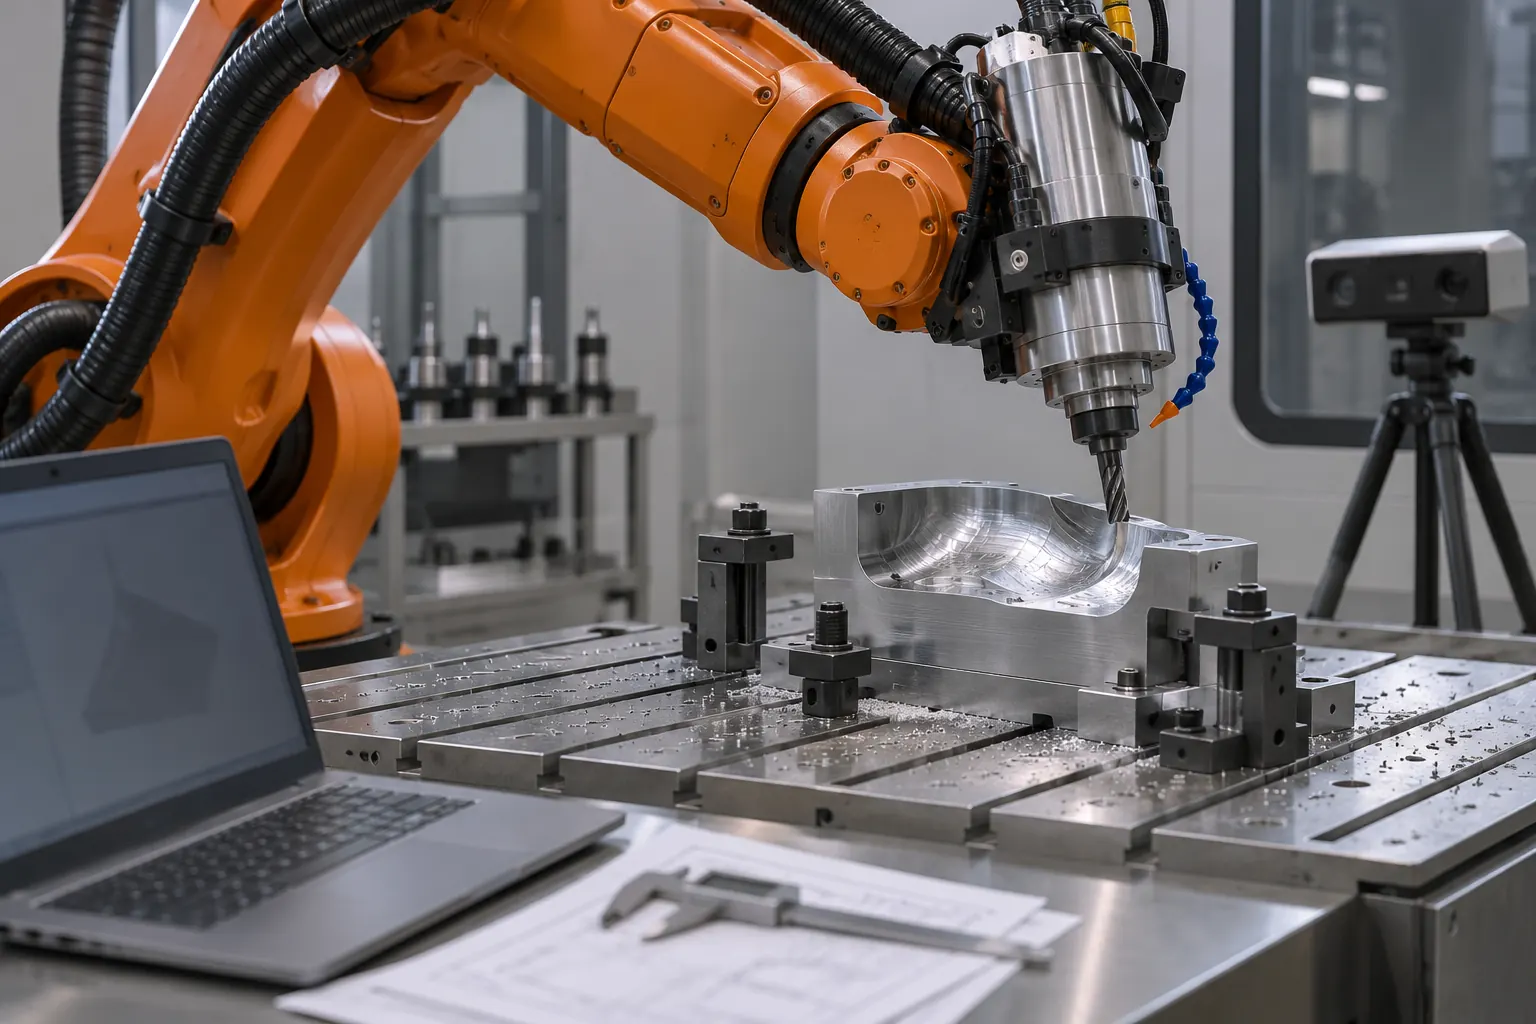
机器人姿态会改变受力与变形表现,离线可达不等于切削稳定。铣削研究将姿态和工件布置与刚度联系,方法适用条件应读原论文,不能抽成通用机型参数。[S1]
选型与应用说明
原理与关键区别
机器人姿态会改变受力与变形表现,离线可达不等于切削稳定。铣削研究将姿态和工件布置与刚度联系,方法适用条件应读原论文,不能抽成通用机型参数。[S1]
具体核对步骤
- 列材料工序及受力方向假设
- 比较候选姿态与工具伸出
- 在批准方案下用试件检查带载结果
容易误判的地方
本体重复定位值不能直接当铣削轮廓精度。
本方向输入与判断
工件模型、装夹、工具与姿态
离线程序怎样转换到控制器?
检查姿态变化和完整路径
保留记录
仿真差异与现场验证记录
适用边界
不凭本体重复性承诺加工精度
原始资料阅读
[S1] Optimization of Robot Posture and Workpiece Setup in Robotic Milling With Stiffness Threshold
https://doi.org/10.1109/TMECH.2021.3068599
论文方法,不是本站设备加工精度保证
[S2] Accuracy Degradation Analysis for Industrial Robot Systems
https://www.nist.gov/publications/accuracy-degradation-analysis-industrial-robot-systems
研究背景,不是本站设备测量或认证
沟通前准备
复核记录字段
1. 列材料工序及受力方向假设
2. 比较候选姿态与工具伸出
3. 在批准方案下用试件检查带载结果
同时填写配置与版本、观察结果、待解决事项、责任人和复核日期。
从一个具体需求,开始下一步。
产品、场景、条件与期望结果,我们一起梳理。