机器人铣削加工方案/ 测量与工艺资料
测量与工艺资料
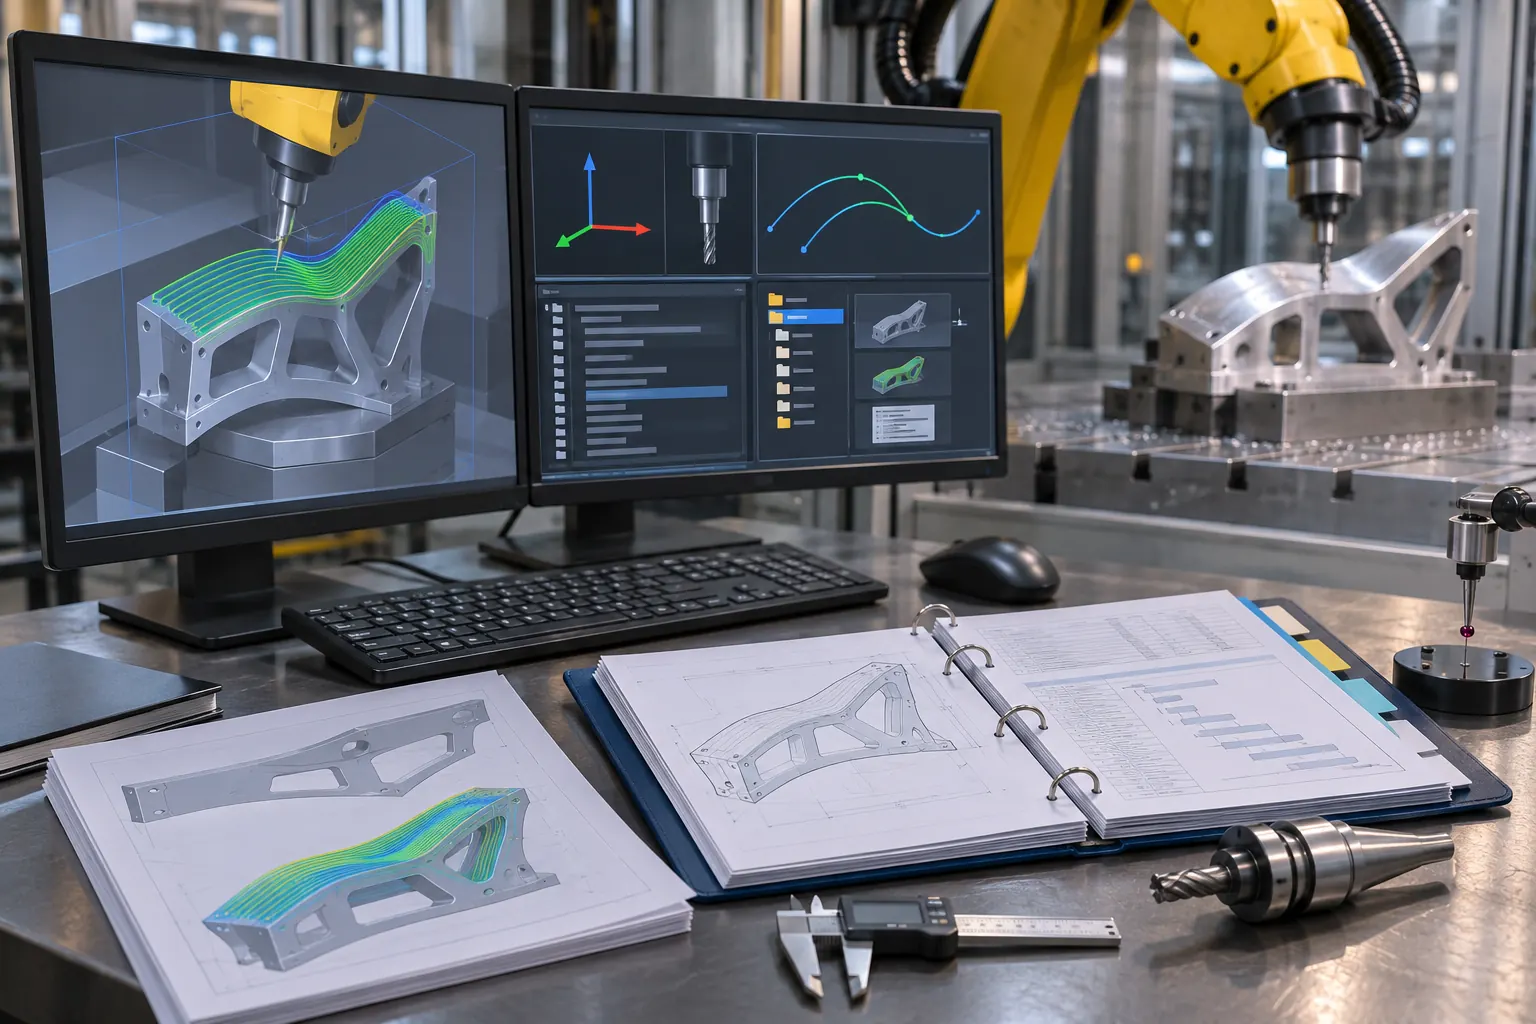
控制与后处理要明确坐标、刀补、路径插补及版本。原始CAD、CAM和实际执行程序应可追溯;仿真无碰撞并不能证明带载加工满足质量。[S2]
选型与应用说明
原理与关键区别
控制与后处理要明确坐标、刀补、路径插补及版本。原始CAD、CAM和实际执行程序应可追溯;仿真无碰撞并不能证明带载加工满足质量。[S2]
具体核对步骤
- 固定工件坐标TCP和后处理版本
- 检查单位、方向与关键过渡段
- 保存程序和测量结果的对应
容易误判的地方
不能跳过实物测量就宣称仿真等同加工。
本方向输入与判断
图纸要求、测量方法、取样点
模型版本与测量记录怎样对应?
区分关键尺寸和外观要求
保留记录
测量报告及问题复测
适用边界
不能用效果照片代替测量
原始资料阅读
[S1] Optimization of Robot Posture and Workpiece Setup in Robotic Milling With Stiffness Threshold
https://doi.org/10.1109/TMECH.2021.3068599
论文方法,不是本站设备加工精度保证
[S2] Accuracy Degradation Analysis for Industrial Robot Systems
https://www.nist.gov/publications/accuracy-degradation-analysis-industrial-robot-systems
研究背景,不是本站设备测量或认证
沟通前准备
复核记录字段
1. 固定工件坐标TCP和后处理版本
2. 检查单位、方向与关键过渡段
3. 保存程序和测量结果的对应
同时填写配置与版本、观察结果、待解决事项、责任人和复核日期。
从一个具体需求,开始下一步。
产品、场景、条件与期望结果,我们一起梳理。