问题从哪里开始
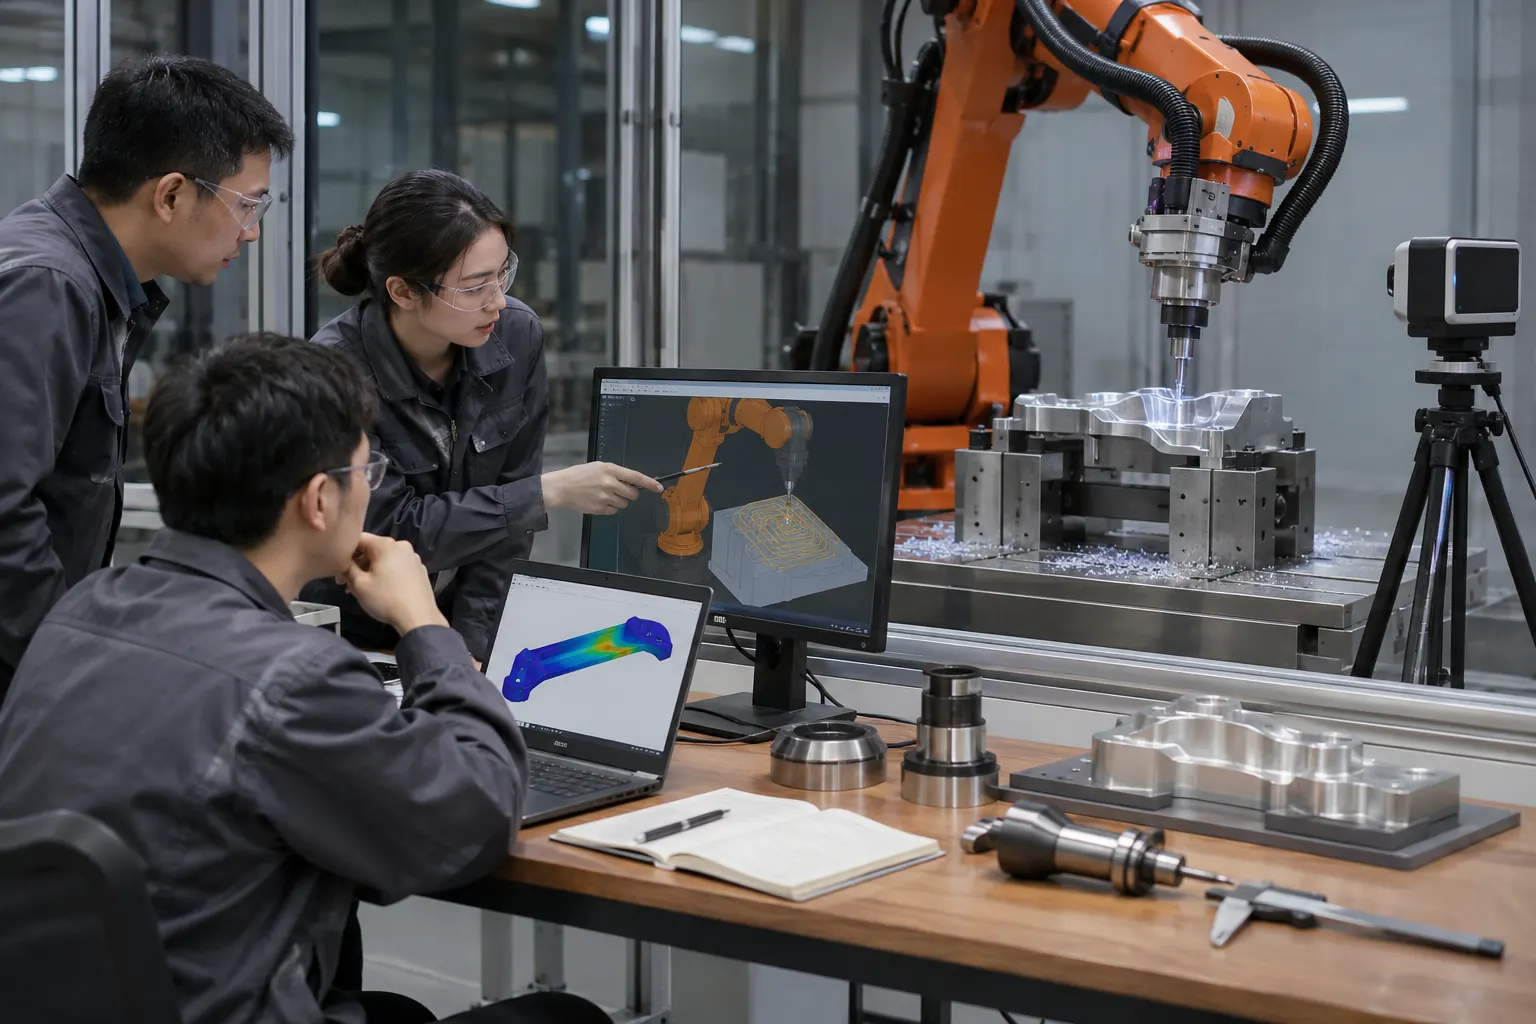
机器人铣削不是给机械臂安装主轴就完成了加工系统。切削负载、姿态刚度、刀具伸出、夹具和工件材料共同影响路径与质量。空载定位数据不能替代带切削力的加工结果。本站按本体、主轴刀具、夹具和控制组织技术资料,不提供未经实测的材料去除率或加工精度承诺。
加工机器人本体的判断方法
机器人姿态会改变受力与变形表现,离线可达不等于切削稳定。铣削研究将姿态和工件布置与刚度联系,方法适用条件应读原论文,不能抽成通用机型参数。[S1]
1. 列材料工序及受力方向假设
2. 比较候选姿态与工具伸出
3. 在批准方案下用试件检查带载结果
易错点:本体重复定位值不能直接当铣削轮廓精度。
主轴与刀具的判断方法
主轴功率、转速、刀具直径、齿数和伸出应与工艺参数一起讨论。额定功率本身不能保证特定材料的表面质量,刀具磨损也会改变力与结果。
1. 记录刀具型号几何与伸出
2. 核对主轴工具连接和允许条件
3. 将转速进给与切深关联到试件记录
易错点:不能用空转视频证明切削能力。
夹具与工位的判断方法
夹具需建立稳定工件基准并考虑受力和切屑影响。工件变形、松动或重复装夹差异可能被误认为机器人位置误差,测量时应区分来源。
1. 标出定位夹紧与切削作用区域
2. 检查刀具路径及排屑和维护空间
3. 比较装夹前后及重复装夹的基准
易错点:夹紧力越大并不总意味着工件更准确。
测量与工艺资料的判断方法
控制与后处理要明确坐标、刀补、路径插补及版本。原始CAD、CAM和实际执行程序应可追溯;仿真无碰撞并不能证明带载加工满足质量。[S2]
1. 固定工件坐标TCP和后处理版本
2. 检查单位、方向与关键过渡段
3. 保存程序和测量结果的对应
易错点:不能跳过实物测量就宣称仿真等同加工。
明确假设的对照算例
假设主轴12000转/分钟、2齿刀具、每齿进给0.02mm,则理论进给12000×2×0.02=480mm/分钟。这只是给定条件下的运动学算例,不推荐任何材料采用该参数。若另假设某方向静态力100N、等效刚度100000N/m,简化挠度F/k为1mm;真实系统的姿态、动态和边界不能由这个标量模型概括。
来源与适用条件
技术背景见 [S1] [S2];本站的步骤、算例和记录字段为原创整理。示例不对应在售型号、真实客户或已完成的试验,原始文档只在各自设备、软件与研究范围内适用;缺失条件要标待确认,不能写成默认满足。
资料依据与适用范围
[S1] Optimization of Robot Posture and Workpiece Setup in Robotic Milling With Stiffness Threshold — IEEE/ASME TMECH paper authors
https://doi.org/10.1109/TMECH.2021.3068599
支持内容: 机器人铣削姿态与刚度的研究背景
适用范围: 论文方法,不是本站设备加工精度保证
查阅日期: 2026-11-04
[S2] Accuracy Degradation Analysis for Industrial Robot Systems — NIST
https://www.nist.gov/publications/accuracy-degradation-analysis-industrial-robot-systems
支持内容: TCP位姿与带载路径表现的制造相关性
适用范围: 研究背景,不是本站设备测量或认证
查阅日期: 2026-11-04
本文为原创专业指南。标注的假设数值用于演练,不是产品规格或实测报告;来源资料按其原有范围使用。内容纠错与补充资料:zhilianhai@t-800.cn。