加工任务先给质量边界
说明材料、几何、余量、表面与尺寸判据,区分粗加工、去毛刺、钻孔和精加工。没有明确质量条件,就无法解释某条轨迹为什么足够或不足。NIST误差研究关注工具中心位姿和带载保持与制造质量的关系,可作为系统观察背景,不提供本站加工设备的精度值。[S2]
路径和姿态一起看
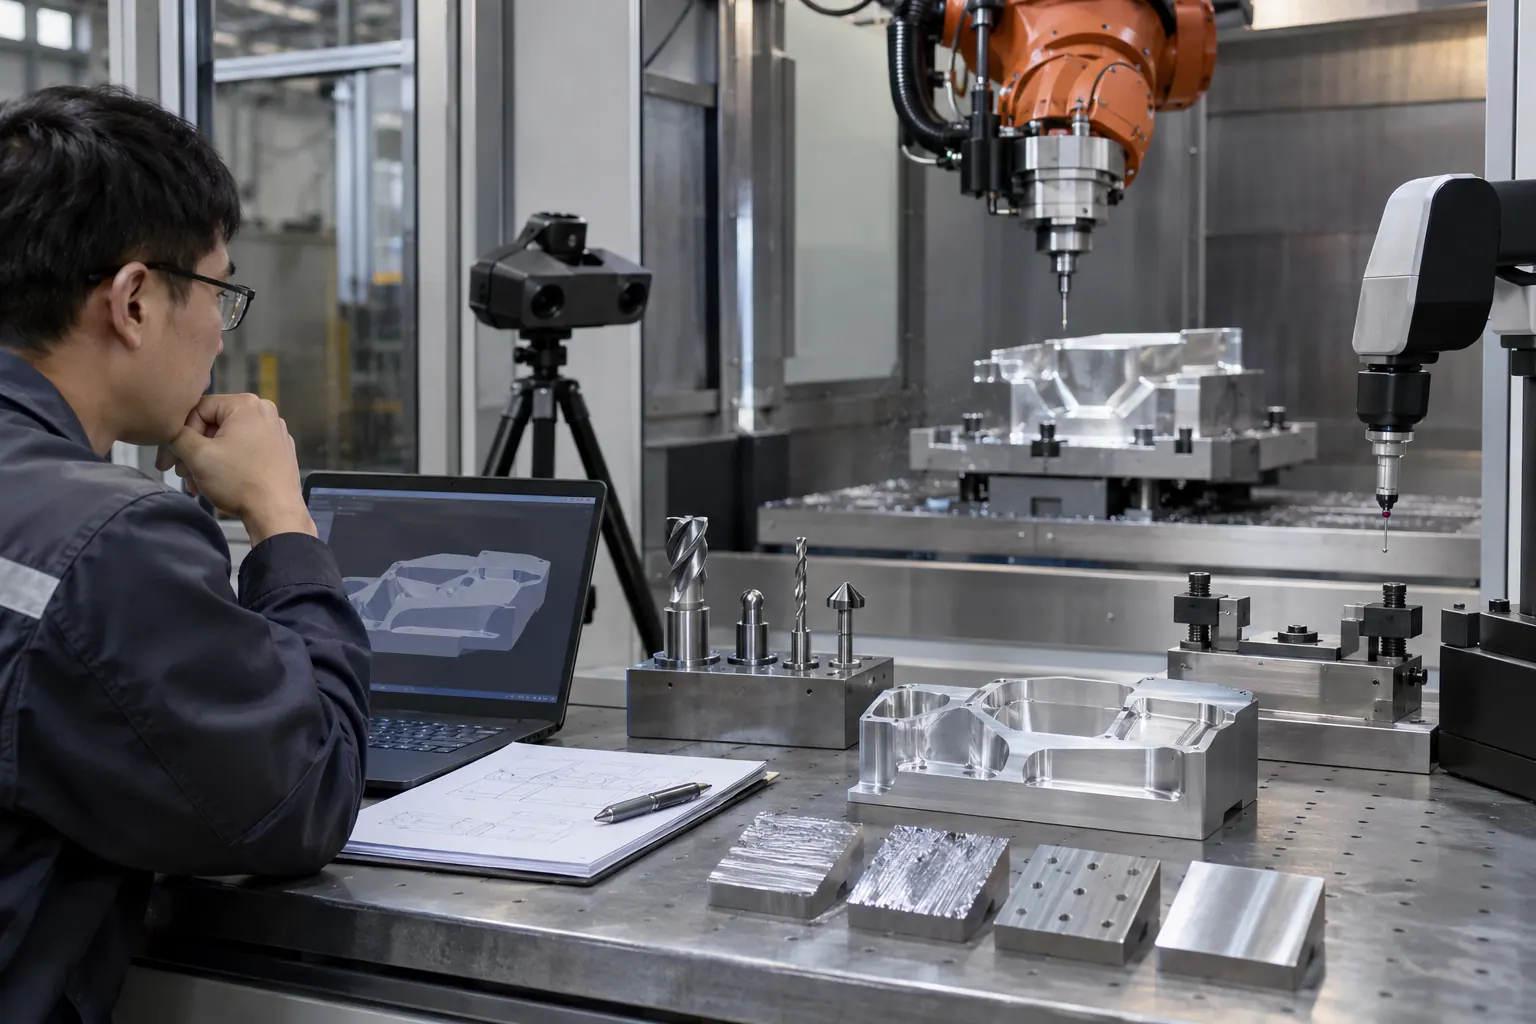
同一刀尖路径可能对应不同机械臂姿态,其受力与可达边界不同。论文中的刚度优化方法提示需要考虑姿态与工件布置,但具体模型和试验条件不能忽略。[S1] 评审应保留候选姿态、工具伸出与工件坐标,而不只保存刀尖线条。实际切削参数由工艺责任方确定。
假设对照:空载与切削
假设空载走圆看似平滑,切削试件却在某一侧出现轮廓偏差。先保留对应姿态、进给、刀具、装夹和测量位置,区分受力变形、工具磨损与基准变化。不能直接用全局坐标补偿覆盖所有误差,否则换姿态或材料后可能失效。演练不构成真实切削测试结果。
试件需要回答具体问题
定位偏差用明确基准测量,表面问题记录刀纹方向和测量方法,振动问题关联时序与工艺段。一次试件同时改变转速、刀具和姿态会限制归因,应把每次变更记录清楚。保留不合格件和原始测量,不以挑选最好表面或只给局部照片替代完整结果。
加工记录字段
记录材料批次、毛坯和图纸、机器人及程序版本、TCP、工件坐标、CAM和后处理、主轴与刀具、伸出、转速、进给、切深、装夹、测量工具、测点和结果。原始单位与换算单位并列,程序和试件编号关联。测量不确定性和未覆盖几何范围应明确,不把显示位数当真实精度。
容易遗漏的复核细节
刀具磨损与热状态也会影响前后试件,记录累计使用和观察条件,避免把第二件更差直接归因于姿态。若一次改变了材料、刀具和进给,报告只能说明新组合结果,不应声称单一因素已经被证明是根因。
可评审结论的范围
可评审结论应描述具体配置、材料、工序和测量结果,再列未解释偏差与下一步。机器人加工不是天然优于或劣于所有数控机床,是否适合由实际任务和证据决定。本站是技术资料与需求沟通站,不提供虚构加工案例、在售型号、产能、交期或已经通过认证的声明。
资料依据与适用范围
[S1] Optimization of Robot Posture and Workpiece Setup in Robotic Milling With Stiffness Threshold — IEEE/ASME TMECH paper authors
https://doi.org/10.1109/TMECH.2021.3068599
支持内容: 机器人铣削姿态与刚度的研究背景
适用范围: 论文方法,不是本站设备加工精度保证
查阅日期: 2026-11-04
[S2] Accuracy Degradation Analysis for Industrial Robot Systems — NIST
https://www.nist.gov/publications/accuracy-degradation-analysis-industrial-robot-systems
支持内容: TCP位姿与带载路径表现的制造相关性
适用范围: 研究背景,不是本站设备测量或认证
查阅日期: 2026-11-04
本文为原创专业指南。标注的假设数值用于演练,不是产品规格或实测报告;来源资料按其原有范围使用。内容纠错与补充资料:zhilianhai@t-800.cn。